


视频与声音
车端采集 → 媒体传输 → 远端呈现
让远程人员看到现场,获得判断所需的声音与画面。
CORE R&D EXPERIENCE · NEOLIX
亿有引力核心研发此前在新石器期间,主导相关项目的架构设计。从车端音视频到媒体服务、调度与监控平台,让现场画面、车辆状态和辅助操作在清晰的职责边界内协同。
案例归属:核心研发过往项目经验,非亿有引力公司交付项目。
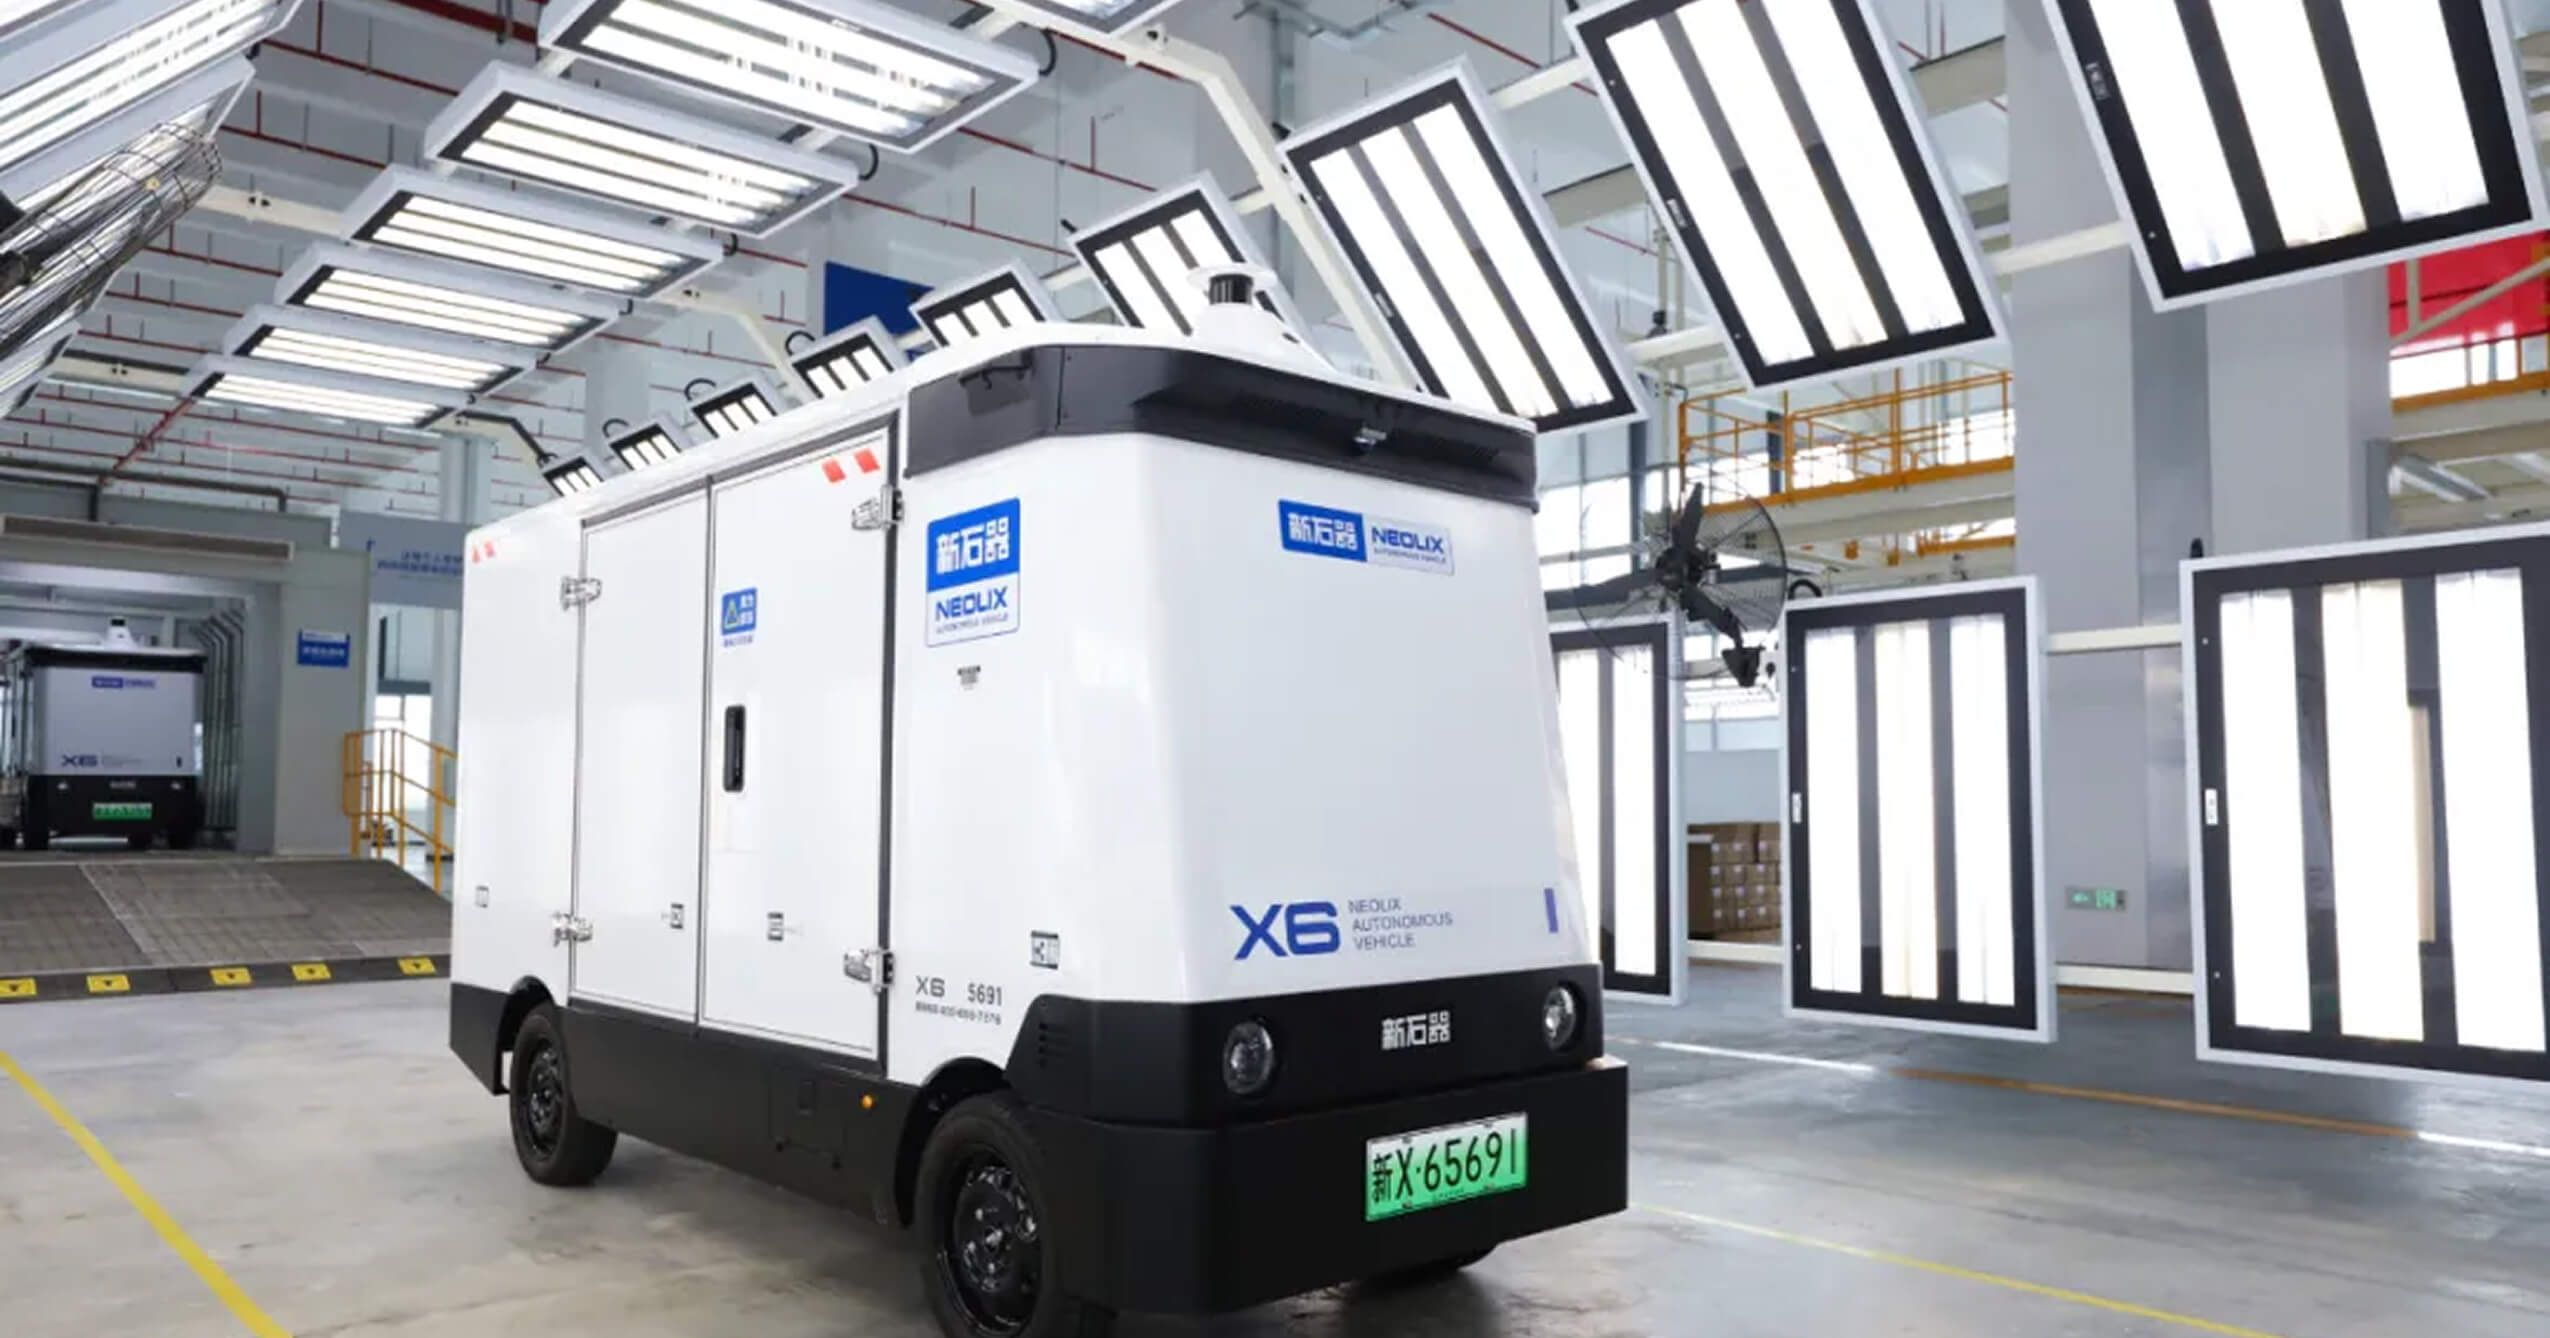
REAL-WORLD CONTEXT
车辆在不同地点运行,远程团队需要理解现场情况、查看车辆状态,并在需要时协同处理。项目经验聚焦连接这些环节的音视频与系统架构。
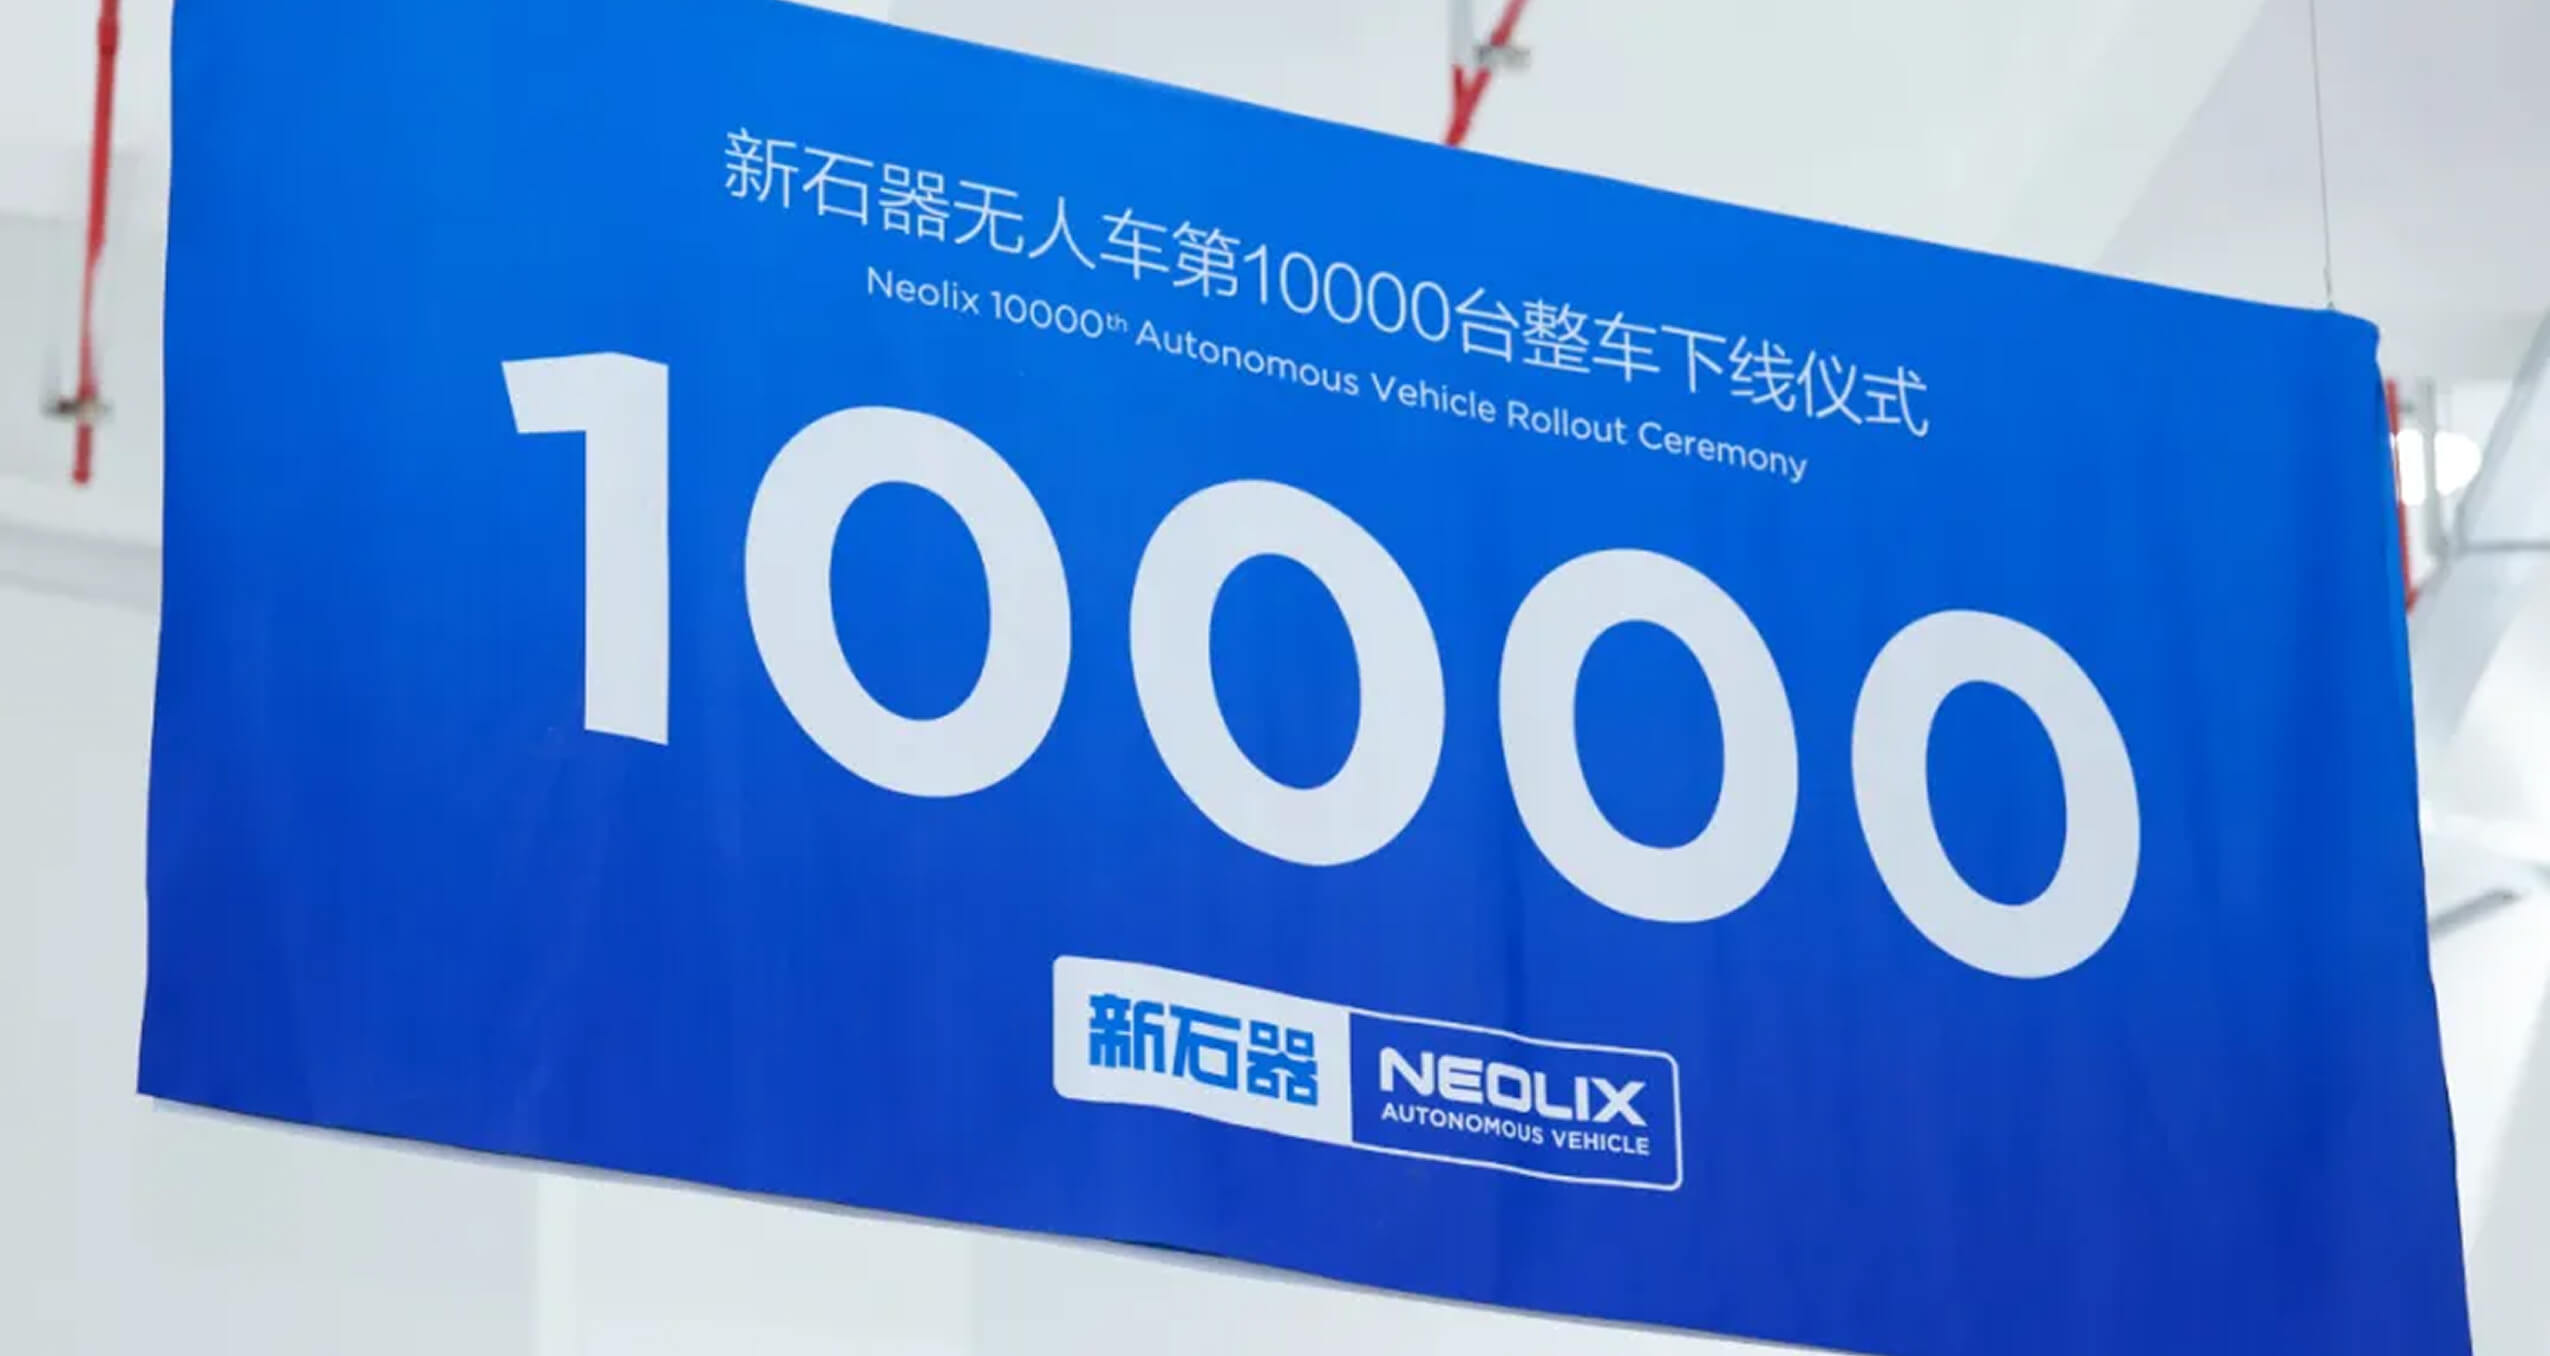
2025 年 9 月 23 日,新石器官方宣布完成第 10,000 台无人车交付,形成万台级规模。
该数据描述新石器整体规模,不代表本项目的接入数量、并发能力或亿有引力的交付量。
查看新石器官方公告以上图片引用新石器 2025 年官方公开报道,用于展示车辆及规模背景;不是本页历史项目的实施现场或交付证明。
ARCHITECTURE OVERVIEW
依据历史项目资料整理的架构示意,重点呈现职责和数据流。
车端采集 → 媒体传输 → 远端呈现
让远程人员看到现场,获得判断所需的声音与画面。
车端状态 → 状态通道 → 监控展示
将画面与设备状态放在同一任务中理解,分别明确数据来源。
授权操作 → 指令通道 → 车端执行与反馈
控制反馈单独测量,并与车辆侧安全机制共同设计。
监控为主、协同响应、辅助操控按需接入。媒体传输与车辆控制的鉴权、反馈、失联保护分别设计;本图不是可直接部署的控制系统。
ARCHITECTURE LEADERSHIP
范围依据项目职责说明确认;展示架构经验,不将历史项目能力等同于当前可直接购买的 SDK 或整机产品。
组织摄像头与音频输入、采集、编解码和推流,让车端现场进入远程视野。
围绕移动网络中的带宽、丢包与时延变化,设计媒体传输与链路反馈。
将多视角画面与车辆状态呈现在远程端,支持现场观察与协同判断。
设计媒体转发节点及节点间协作,衔接车端与远程监控端的会话。
组织终端、会话与媒体服务之间的分配关系,把连接建立与媒体传输衔接起来。
将操作指令、车辆状态反馈与视频链路分别组织,与车辆控制及安全机制衔接。
多视角画面与状态信息共同服务远程观察;需要辅助操作时,再进入相应业务流程。
历史架构围绕带宽估计、拥塞反馈和画质调整处理移动网络变化;双路由、多链路是资料中的设计主题。
通过会话调度、媒体转发及节点协作,连接车端与监控端;容量需结合部署条件单独验证。
本页依据核心研发提供的历史项目资料与职责说明整理。不同版本、设备和网络的结果不能混用;官网的 ≤100ms 承诺及建议验证目标,不作为新石器项目的实测结果。当前项目需重新确认设备、版本、网络、统计口径和验收条件。
了解性能验证方法